01摄像机反求流程六步
所有镜头都按同一套顺序走。先把画面看一遍,判断属于哪种难点(特征稀疏、纯旋转、超广角),再决定参数。
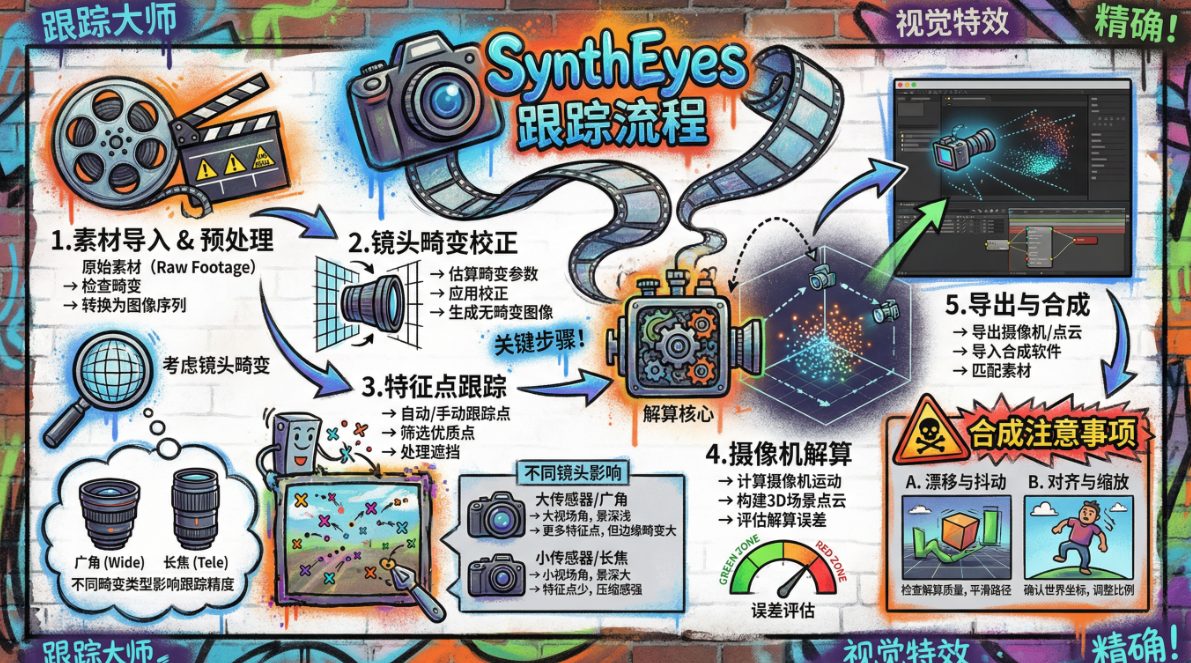
① 素材导入与预处理:原始素材(Raw Footage)先检查帧率、分辨率、时长;需要时转成图像序列。确认没有掉帧、没有变速。
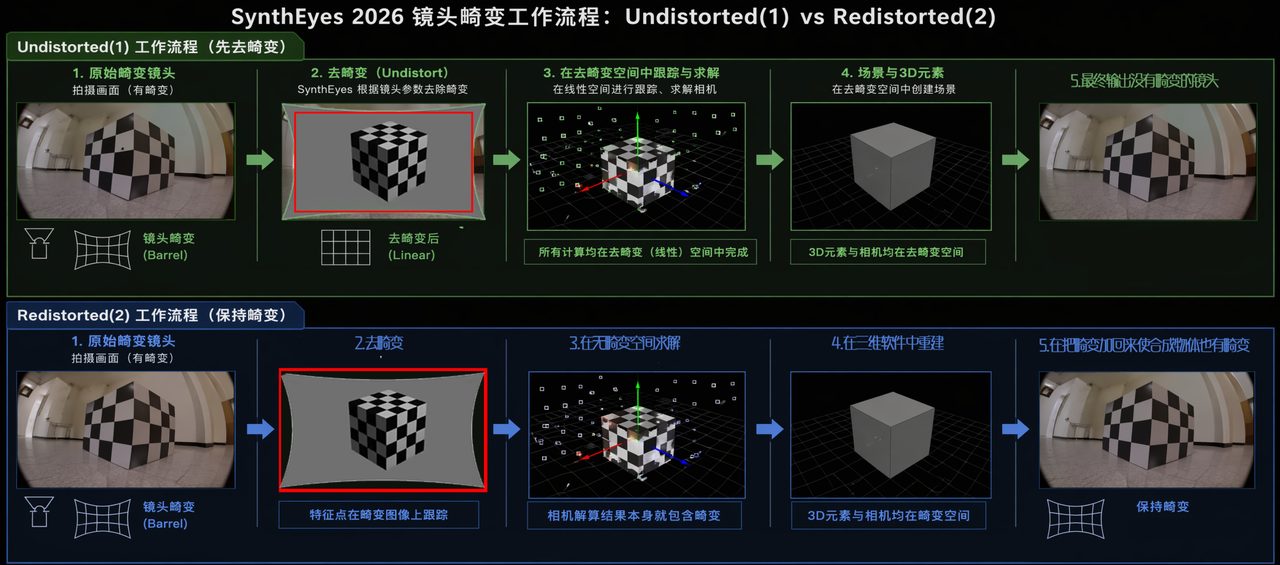
② 镜头畸变校正:估算畸变参数 → 应用校正 → 生成无畸变图像。超广角、手机广角必做;长焦可以跳过。
③ 特征点跟踪:自动跟踪打底,手动补点救场;筛选优质点(角点、反差大、不被遮挡)。
④ 摄像机解算:计算相机运动、生成 3D 场景点云、看误差仪表(绿色 OK / 黄色复查 / 红色重解)。
⑤ 导出与合成:导出摄像机与点云(FBX / ABC)→ 导入 Blender → 匹配素材(分辨率、帧率、Start Frame 对齐)。
⑥ 合成前先想清楚两件事:
· 漂移与抖动——检查解算质量、必要时平滑路径;
· 对齐与缩放——确认世界坐标,再用参照物(公路宽度、车道线)调比例。
· 漂移与抖动——检查解算质量、必要时平滑路径;
· 对齐与缩放——确认世界坐标,再用参照物(公路宽度、车道线)调比例。
不同镜头的影响
大传感器 / 广角
视场大、景深浅、特征点多,但边缘畸变明显,必须做畸变校正。
视场大、景深浅、特征点多,但边缘畸变明显,必须做畸变校正。
小传感器 / 长焦
视场小、景深大、特征点少、压缩感强,容易解算退化,要「已知焦距 + 深度辅助点」。
视场小、景深大、特征点少、压缩感强,容易解算退化,要「已知焦距 + 深度辅助点」。
纯旋转(摇镜、三脚架)
没有位移就没有视差,解算会退化;要么补一点平移,要么手动指定已知焦距与深度。
没有位移就没有视差,解算会退化;要么补一点平移,要么手动指定已知焦距与深度。
02跟踪点与快捷键
SynthEyes 的跟踪核心就这几个键,练到不用想。
| 操作 | 按键 / 做法 | 说明 |
|---|---|---|
| 创建单个跟踪点 | C + 鼠标左键 | 在画面特征处点一下,生成 1 个跟踪器 |
| 打开稳定/跟踪窗口 | 5 或点下方按钮 | 看跟踪器局部画面与漂移情况 |
| 逐帧跟踪 | S 向后 / D 向前 | 手动确认每一帧是否咬住 |
| 锁定跟踪器 | + | 锁定后不再被自动跟踪改动 |
| 微调位置 | 当前帧加关键帧,用 2 4 6 8 上下左右 | 跟踪器「跑偏」时用关键帧拽回来 |
| 关键帧平滑 | 关键帧面板调「向左/向右平滑 N 帧」 | 让修正不突兀,避免画面抖 |
| 2026 新增 Mocha 追踪器 | Shift + 拖动 | 可移动追踪中心,适合局部遮挡 |
特征点怎么选(优先级从高到低)
- RGB 反差明显的角点、瓷砖缝、铆钉、文字边缘;
- 黑色特征(周围是白色信息,里外反差大);
- 白色特征(周围是黑色,同样反差大);
- 避免:纯色天空、均匀沙地、运动模糊严重区、会被人/车遮挡的位置。
跟踪条绿色 = 稳
黄色 = 要检查
红色 = 重打点
03Blip 与特征点筛选参数
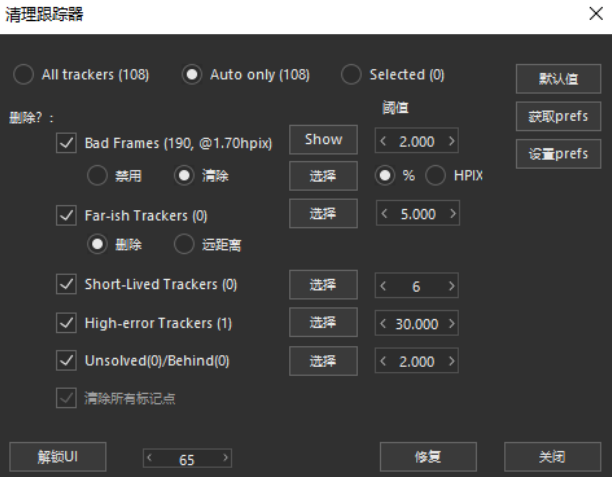
自动跟踪效果差,八成不是「点多点少」,而是筛选参数没调。看懂这张参数表,稀疏镜头也能救。
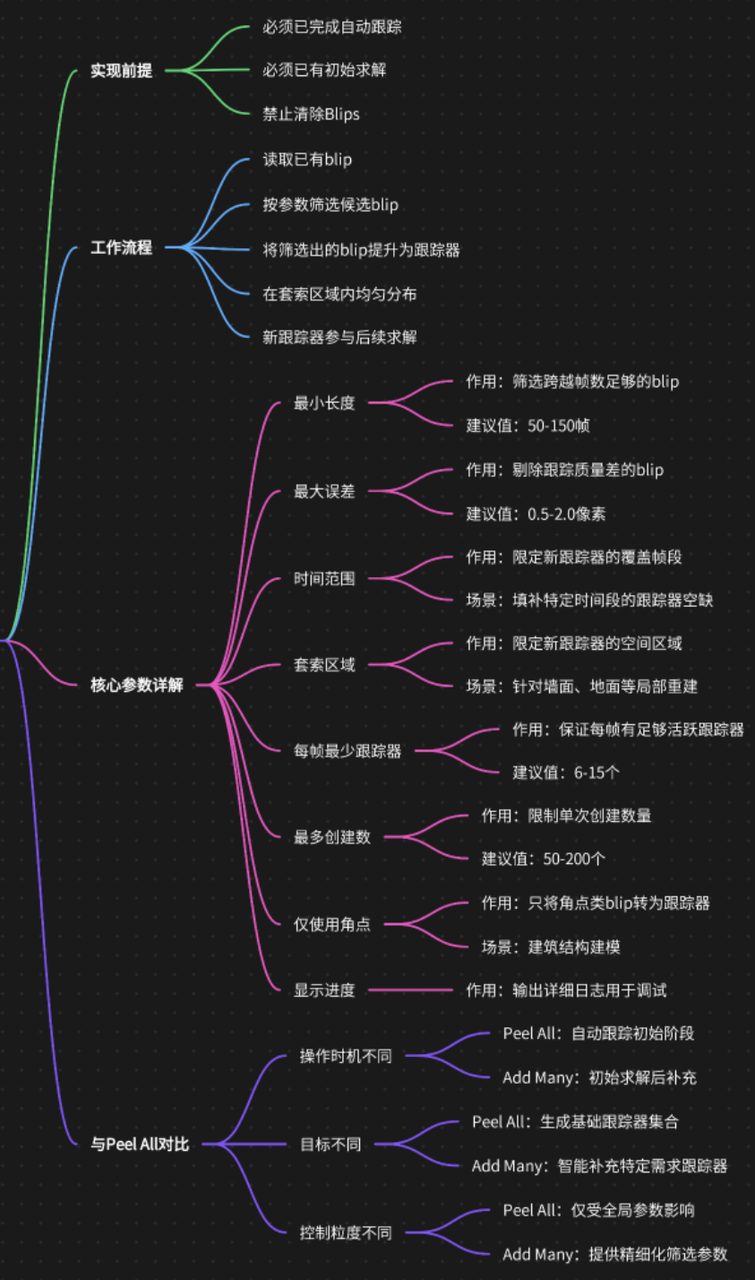
实现前提
- 必须已完成一次自动跟踪;
- 必须已有初始求解(相机先解过一遍);
- 禁止清除 Blips——清了就没有候选点可用。
工作流程
读取已有 blip → 按参数筛选候选 blip → 把筛选出的 blip 提升为跟踪器 → 在套索区域内均匀分布 → 新跟踪器参与后续求解。
核心参数
| 参数 | 作用 | 建议值 / 场景 |
|---|---|---|
| 最小长度 Minimum Track Length | 筛掉跟踪帧数不够的 blip | 50—150 帧 |
| 最大误差 Max Error | 删除跟踪质量差的 blip | 0.5—2.0 像素 |
| 时间范围 | 限定新跟踪器覆盖的帧段 | 填补特定时间段的空缺 |
| 套索区域 | 限定新跟踪器的空间区域 | 墙面、地面、沙丘局部重建 |
| 每帧最少跟踪器 | 保证每帧有足够活跃点 | 6—15 个 |
| 最多创建数 | 限制单次创建数量 | 50—200 个 |
| 仅使用角点 | 只把角点类 blip 转成跟踪器 | 建筑结构、硬边缘建模 |
| 显示进度 | 输出详细日志,便于调试 | 画面卡顿时打开 |
和 Peel All 的区别
| 对比项 | Peel All | Add Many |
|---|---|---|
| 操作时机 | 自动跟踪初始阶段 | 初始求解之后补充 |
| 目标 | 生成基础跟踪器集合 | 定向补充特定需求的跟踪器 |
| 控制粒度 | 只受全局参数影响 | 可精细筛选(区域、误差、长度) |
04对象跟踪(物体 + 相机)
要替换画面里的东西(道具替换、元素放置),就得让「物体」也有自己的运动数据。
- 先解相机、先解物体都可以;下面的流程以先解物体为例。
- 在物体上用手动或自动方式打 13—20 个以上跟踪点,直到跟踪条为绿色;自动跟踪需要做蒙版,只保留物体上的点。
- 添加运动物体,把跟踪点附加给它:坐标系板块 → PARENT 选 Object → 选「否」,跟踪点直接挂到运动物体上(老版本要在层级视图里手动指定父子级)。
- 回解算板块:解算类型选「物体」,激活主机选物体 → 解算(此时物体动、相机不动)。
- 再按常规方法解算相机。
- 最后设置整体坐标系,以及运动物体与相机的距离(决定比例尺)。
Tips:Active Tracker Host 显示谁,谁的跟踪器就变绿色,其他显示青蓝色——用它快速确认「现在在解谁」。
05解算与导出到 Blender
解算要好,先看这几项
- 焦距:焦段已知就填 Known Focal Length,别让解算器猜;
- 特征数:Feature Count 提到 2000+,稀疏导轨(沙漠、天空)手动补点;
- 畸变:超广角先做 Lens Distortion 校正再解算;
- 共用点:多镜头拼接时相邻镜头共用 Tracker 5—10 个,误差 < 1px、逐帧无跳变;
- 坐标系:先解一个「基准镜头」,其余镜头导入它的 World 坐标(如 L3_world)再解算,保证整场在同一空间。
导出设置
- SynthEyes → Export → FBX:勾选 Cameras / Point Cloud / World Coords;
- Blender 里逐个镜头导入,每个镜头一个 Collection(L1_Scene … L6_Scene),再放一个 Empty 当世界锚点;
- 合成器里按镜头 K1 值做 Lens Distortion 反向还原(35mm≈0.02,24mm≈-0.05,85mm≈0.08,50mm≈0.03,28mm≈-0.03,18mm≈-0.15);
- 渲染:1920×1080 / 24fps / 256 Samples / OpenImageDenoise / FFmpeg MP4。
06合成贴合四检
判断「假不假」别靠感觉,按四类硬伤逐条检。每条都要能指到帧号。
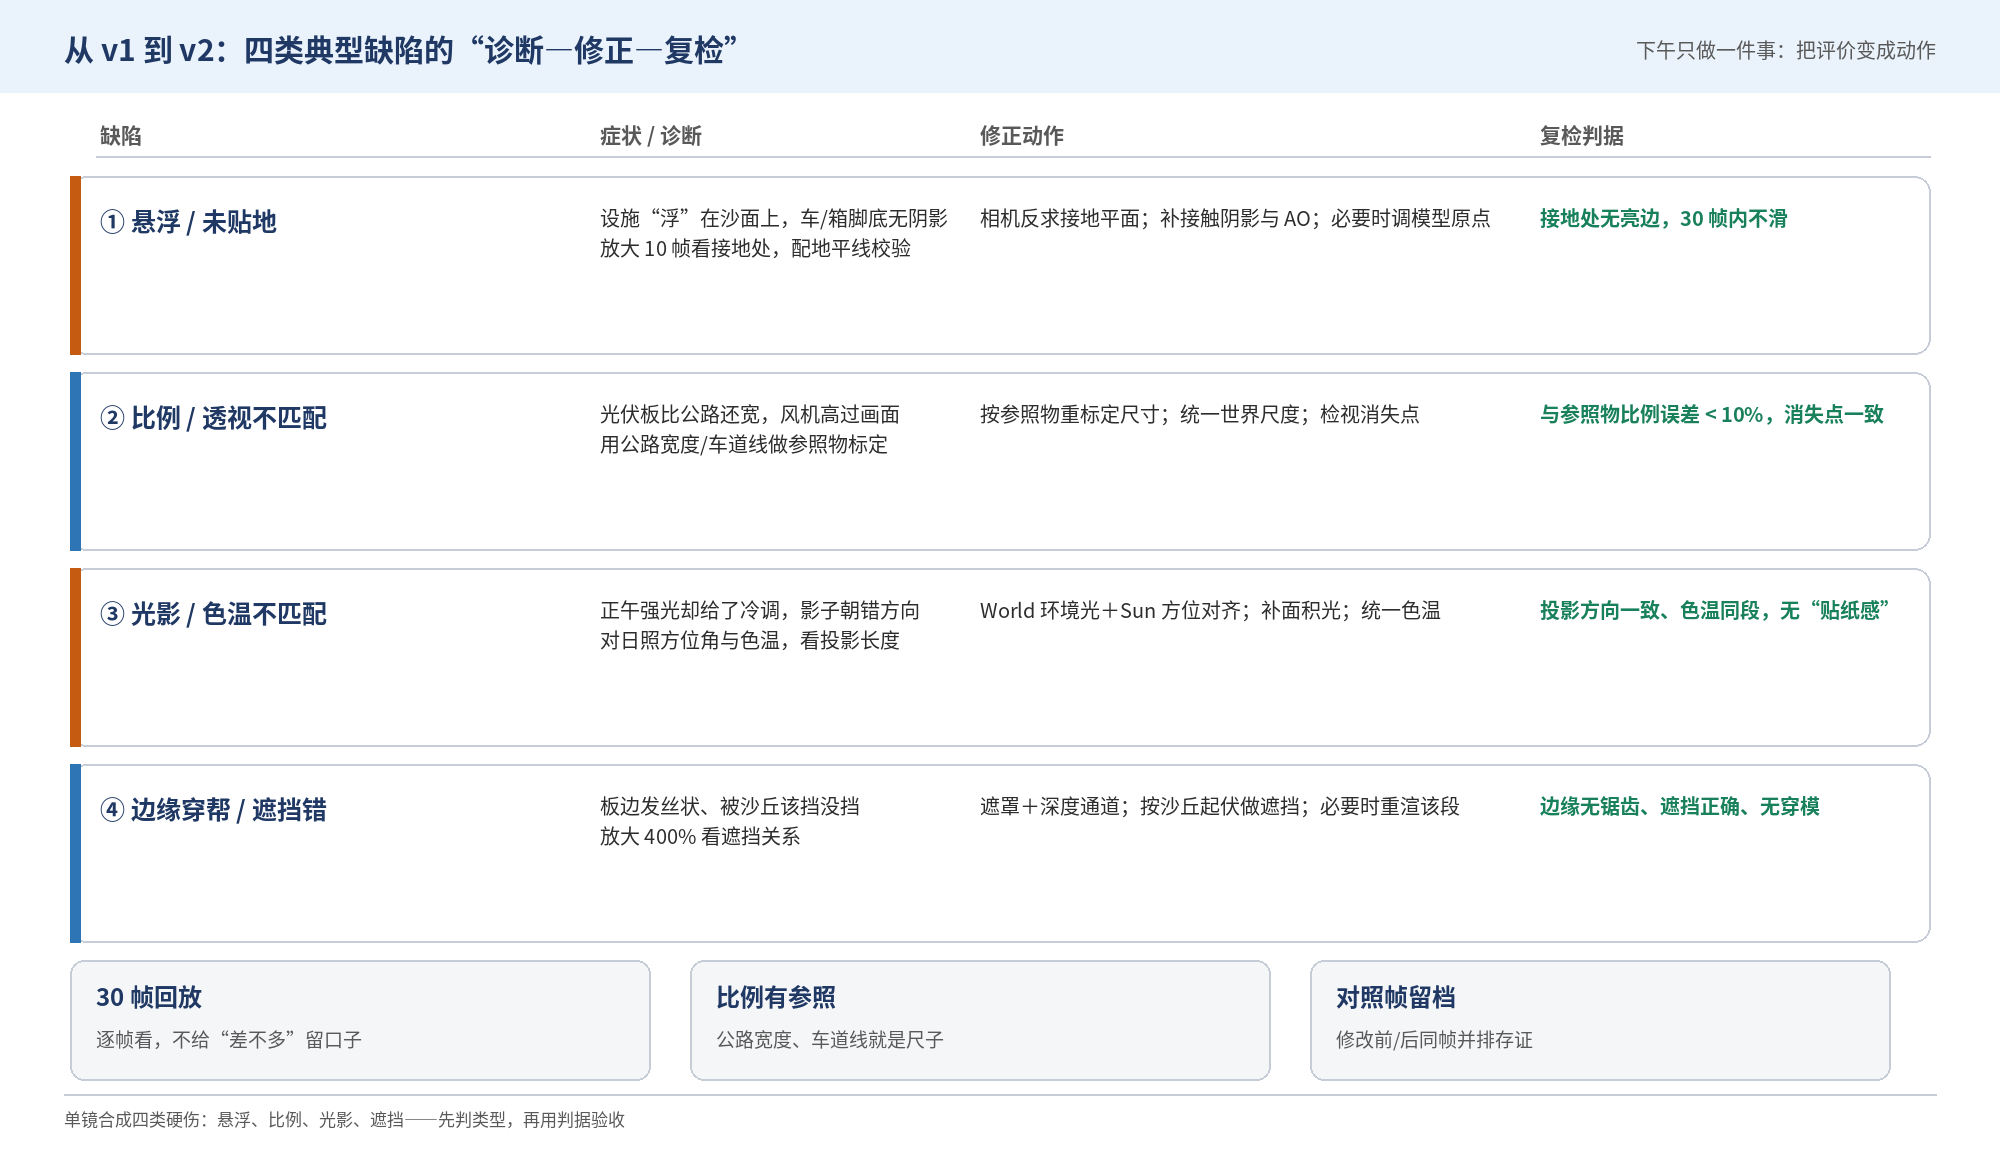
| 症状 | 诊断(看什么) | 修正(动哪里) | 复检判据 |
|---|---|---|---|
| 悬浮 / 未贴地 | 物体底部有没有接触阴影,与地面是否咬合 | 反求接地平面,补接触阴影与 AO | 接地处无亮边、无缝隙 |
| 比例 / 透视偏 | 对照公路宽度、车道线、地平线看大小 | 按参照物重标定比例,检查消失点一致 | 误差 < 10%,消失点一致 |
| 光影 / 色温假 | 影子方向、软硬、整体冷暖是否统一 | World 环境光 + Sun 方位对齐,统一色温 | 影子方向一致、接触处无亮边 |
| 遮挡 / 边缘穿 | 物体边缘是否吃进地面或其他物体 | 遮罩 + 深度通道,按沙丘起伏做遮挡 | 边缘无锯齿、无穿模、落地稳定 |
评语模板:定位(第 X 帧)→ 现象(脚底阴影脱开)→ 动作(补一盏面光并提高接触阴影)→ 判据(阴影贴合、地面无亮边)。
07Blender 常用快捷键
先记这二十个,够做完一个镜头。
| 分类 | 快捷键 | 作用 |
|---|---|---|
| 视图 | 中键拖动 | 旋转视图 |
| Shift+中键 | 平移视图 | |
| 滚轮 | 缩放 | |
| Num1 / 3 / 7 | 前视图 / 侧视图 / 顶视图 | |
| Num5 / Num0 | 正交/透视切换 / 相机视角 | |
| / 与 Home | 隔离所选 / 全览场景 | |
| 对象 | G / S / R | 移动 / 缩放 / 旋转(再按 X/Y/Z 锁轴) |
| Shift+D | 复制 | |
| Alt+G / S / R | 位置 / 缩放 / 旋转归零 | |
| Ctrl+J / P | 合并 / 分离 | |
| Ctrl+A | 应用变换(缩放后必做) | |
| Shift+A / X | 新建 / 删除 | |
| F2 / M | 重命名 / 移到集合 | |
| 建模 | Tab | 进/出编辑模式 |
| E / Ctrl+R | 挤出 / 环切 | |
| Ctrl+B / I | 倒角 / 内插面 | |
| Shift+N | 重算法线(朝外) | |
| Ctrl+E / Ctrl+V | 边菜单 / 顶点菜单 | |
| Ctrl+Numpad +/- | 加选 / 减选 | |
| 通用 | Z / F3 | 着色模式轮盘 / 命令搜索 |
| N / T | 侧栏(尺寸、变换)/ 工具栏 | |
| Ctrl+Z / Shift+C | 撤销 / 游标归零 |
08建模与放置:把元素「放住」
我们的任务不是做影视级模型,而是做一个经得起参照物和影子检验的低模。按这五步走。
- 定尺寸:先量真实尺寸——光伏板约 2.2×1.1 m,储能柜约 1.2×0.8×2 m,风机塔高按 60—80 m 走。Shift+A 建立方体,N 面板直接输数字。
- 低模出形:板阵用 Array 修改器阵列;风机用圆柱 + 圆锥 + 三片叶;广告牌就是「竖杆 + 板面 + 字」。
- 细节靠修改器:Bevel 倒角避免死边、Solidify 加厚、Subdivision 视需要。别手动雕。
- 材质与光:Principled BSDF 调金属度/粗糙度;World 用天空纹理,与素材的时段(白天/傍晚)对齐。
- 落地与比例:用公路宽度、车道线做参照定比例;以 Empty 世界锚点对齐;最后逐帧检查接地与遮挡。
命名
对象名用「元素_编号」:PV_01、WT_02,集合按镜头分。
对象名用「元素_编号」:PV_01、WT_02,集合按镜头分。
检查清单
法线朝外、无穿模、比例对、接地有影、材质不反光过头。
法线朝外、无穿模、比例对、接地有影、材质不反光过头。
常见坑
缩放后忘记 Ctrl+A 应用变换 → 阴影和倒角全乱;模型原点不在底部 → 落地永远差一点。
缩放后忘记 Ctrl+A 应用变换 → 阴影和倒角全乱;模型原点不在底部 → 落地永远差一点。
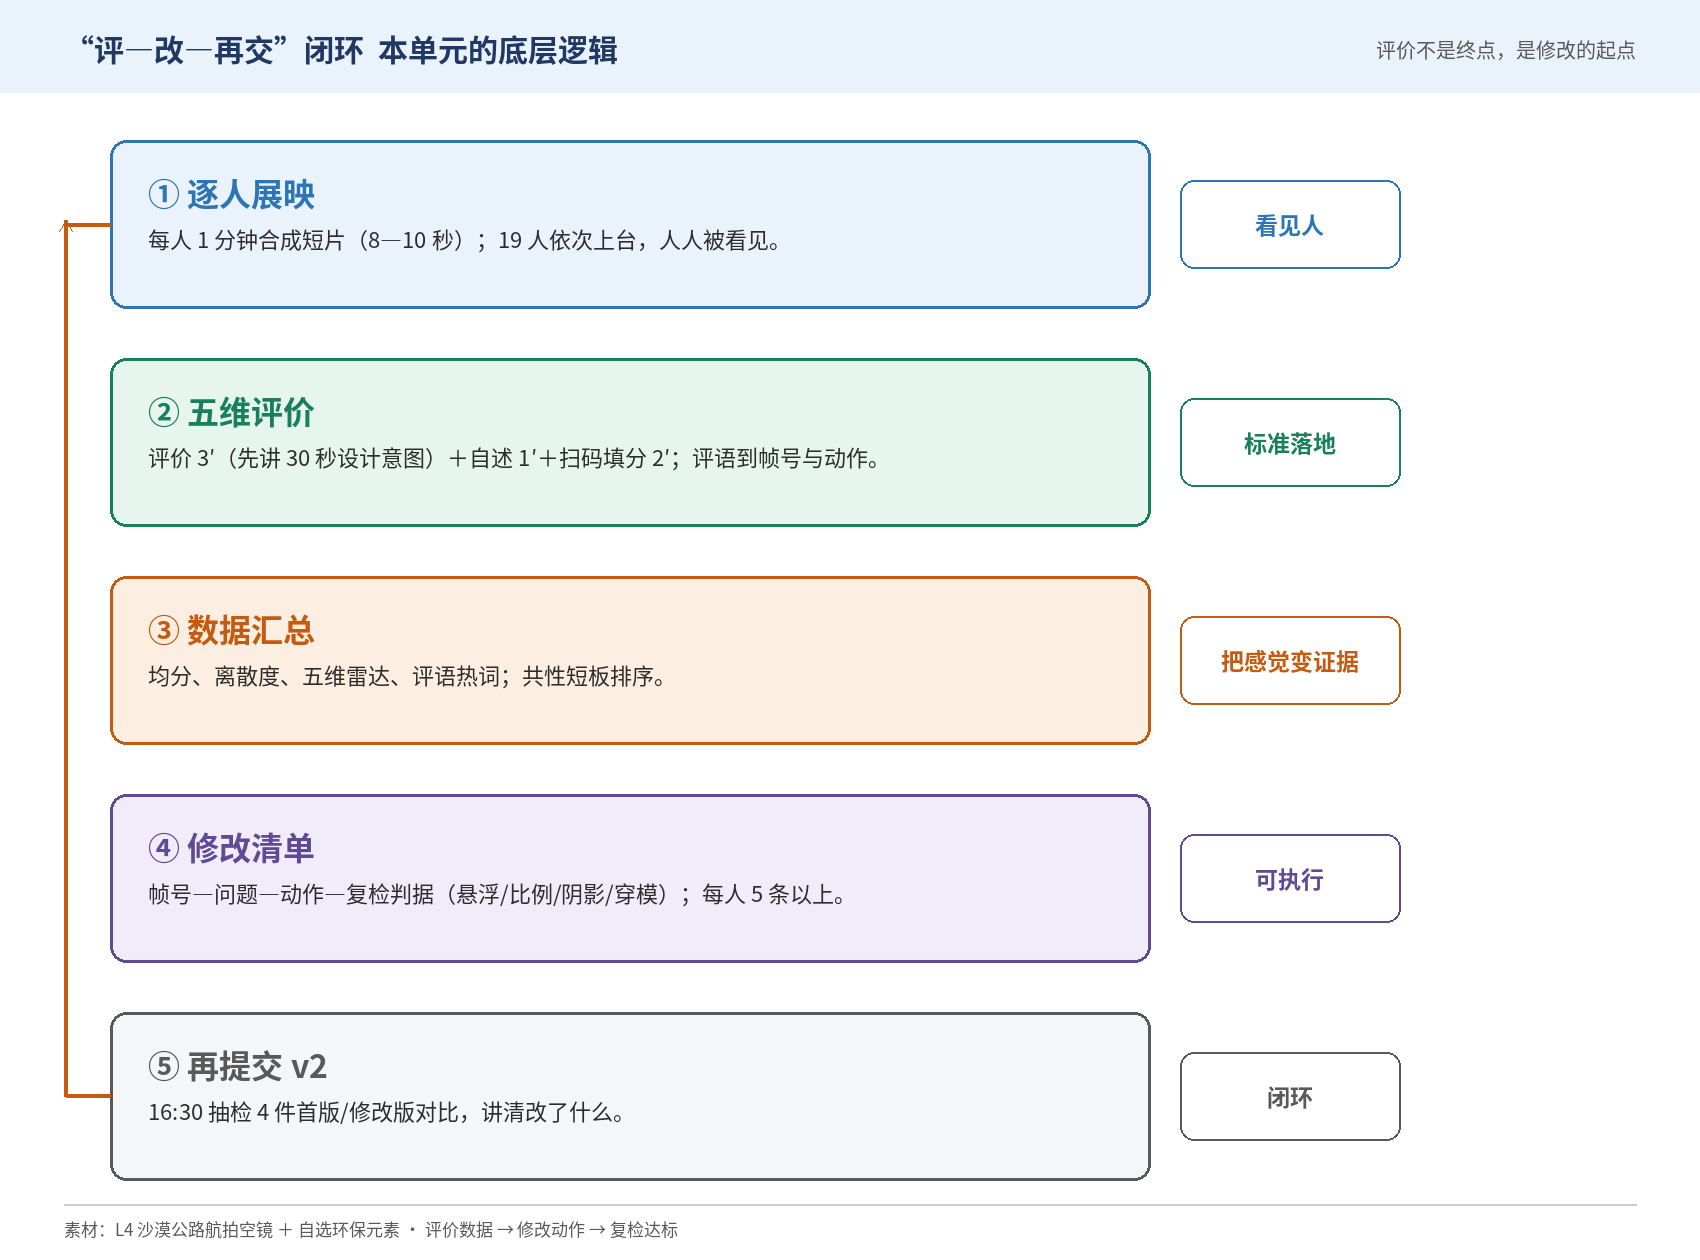
09评价系统怎么用
手机扫码就能用,匿名、一作品一评。
① 入场
扫码或打开 review.xuehuzhi.top,选择本节课的活动,输入姓名/学号(或按老师给的口令入场)。
扫码或打开 review.xuehuzhi.top,选择本节课的活动,输入姓名/学号(或按老师给的口令入场)。
② 打分
五维各 1—10 分:跟踪精度 35%、光影融合 25%、画面完整 15%、产品呈现 15%、交付规范 10%。
五维各 1—10 分:跟踪精度 35%、光影融合 25%、画面完整 15%、产品呈现 15%、交付规范 10%。
③ 写评语
必须写到「帧号 + 现象 + 动作」,不写“挺好/还行”。提交后可修改 1 次。
必须写到「帧号 + 现象 + 动作」,不写“挺好/还行”。提交后可修改 1 次。
④ 看结果
大屏实时汇总:班级均分、离散度、五维雷达、评语热词,当场出共性问题。
大屏实时汇总:班级均分、离散度、五维雷达、评语热词,当场出共性问题。
常见问题
- 密码忘了:让任课教师在后台「账号管理」重置,学生端不用自己找回。
- 页面打不开:先确认连的是教室 Wi-Fi;换了网络仍不行,用备用纸质评分表。
- 重复提交:一作品一评,系统会去重;网络卡时不要连点。
- 分数争议:回看原片与量规条款,按「帧号证据」说话,不按印象。
10命名与提交规范
| 项 | 要求 |
|---|---|
| 文件命名 | J2501-姓名-学号-v2(首版 v1) |
| 交付内容 | Blender 工程 + 成片 MP4(1920×1080 / 24fps / 8—10 秒)+ 说明.txt |
| 说明.txt | 三行:改了什么 / 依据哪条评语 / 复检结果 |
| 存放位置 | NAS 按学号目录;素材不出机房 |
| 抽检 | 教师随机抽 4 件,首版与修改版同屏对比 |
三条纪律:不刷分、不代评;评语写到帧号与改法;素材不出机房、不嘲讽同伴。
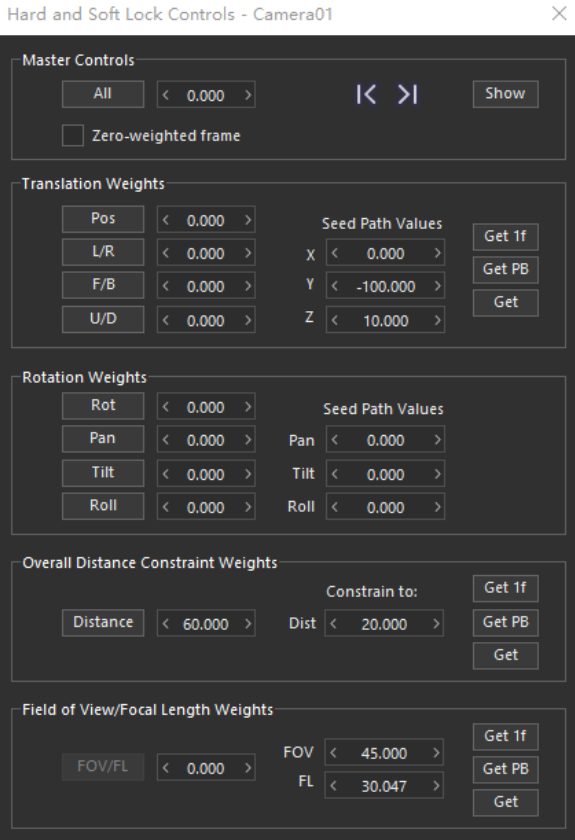
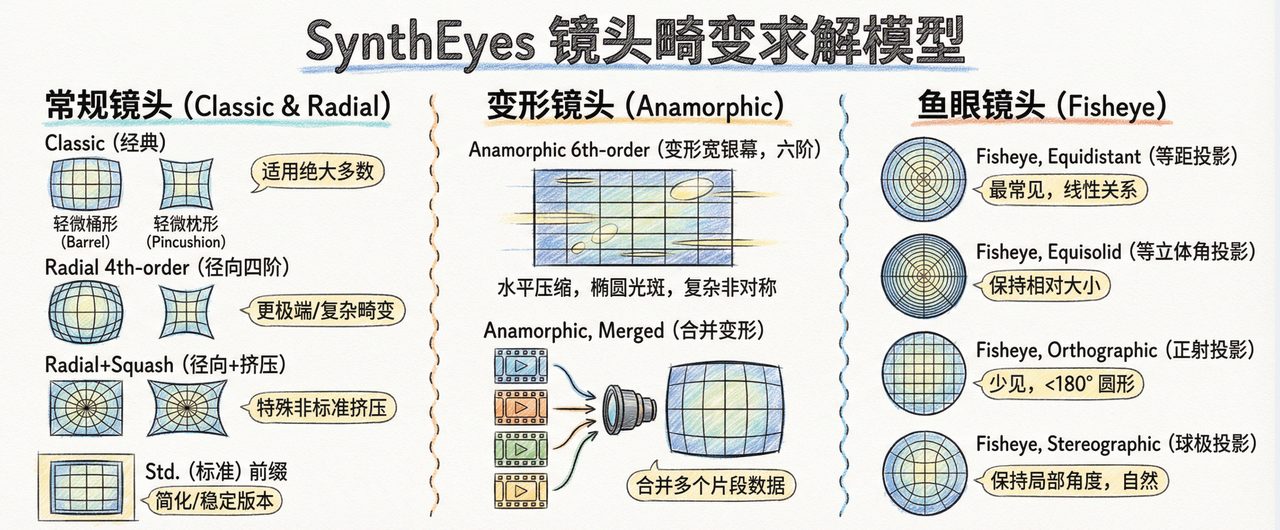
附课程笔记截图
来自《SynthEyes 2026 课程笔记》,看不清可以点开大图。
资源出处:课程笔记 PDF(任课教师整理)、SynthEyes 官方手册、B 站「跟踪大师」系列。